Shenzhen Reunion Electronics Co., Ltd.
Nachricht

So wählen Sie Steckverbinder für Bewegungsroboter aus: 3 wichtige Überlegungen

Die Gelenke von Hochgeschwindigkeitsrobotern erfordern eine dreidimensionale, hochfrequente zusammengesetzte Bewegung, und die Anschlüsse sind ständiger Vibration, Torsion und Mikrobewegungsverschleiß ausgesetzt. Herkömmliche Industrieroboter haben relativ feste Bewegungsbahnen und ihre Anschlüsse fungieren hauptsächlich als Strom- und Signalwege. In Hochgeschwindigkeits-Bewegungsszenarien tritt der Ausfall jedoch selten sofort auf, sondern häuft sich vielmehr allmählich während der kontinuierlichen Bewegung an. Die Logik hinter der AuswahlcSteckverbinder für Bewegungsrobotersollte auf der Ableitung von Designanforderungen aus diesen Betriebsbedingungen basieren.


Warum hat mechanische Zuverlässigkeit Priorität?

In Umgebungen mit ständigen Vibrationen kann es bei standardmäßigen kraftschlüssigen Steckverbindern zu einer fortschreitenden Lockerung kommen. Bei Vibrationen verschieben sich die Anschlüsse leicht, wodurch der Kontaktdruck allmählich nachlässt, was letztendlich zu Signalausfällen oder Stromunterbrechungen führt.

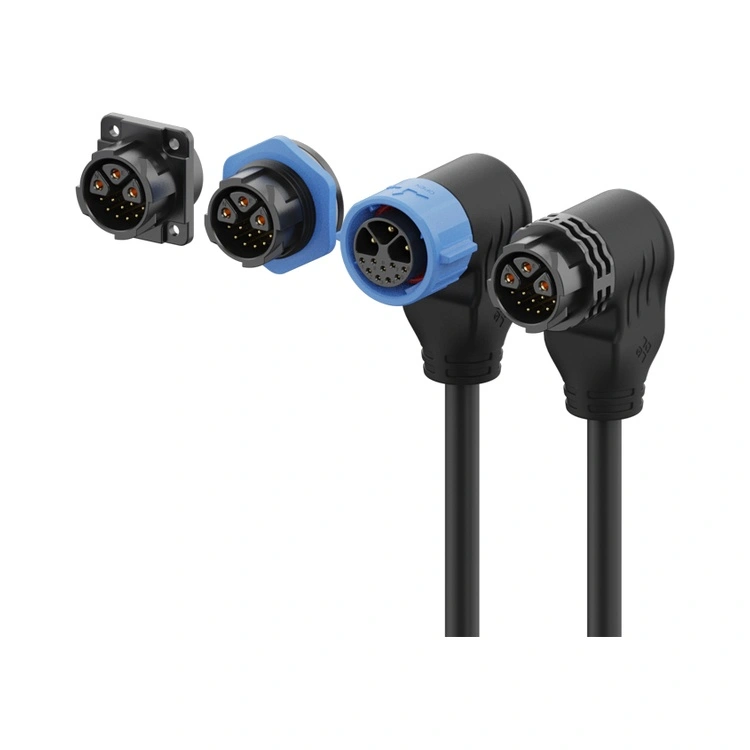
Zu den Designmerkmalen, die dieses Problem angehen, gehören: formschlüssige Verriegelung und sekundäre Verriegelung – wie der Connector Position Assurance (CPA)-Mechanismus – der mechanische Anschläge verwendet, um ein versehentliches Lösen der Anschlüsse zu verhindern; und redundantes Kontaktdesign, bei dem Doppelkontakte oder zwei unabhängige Kontakte die Leitfähigkeit aufrechterhalten, selbst wenn ein einzelner Kontakt abgenutzt ist. An kritischen Stellen wie Verbindungsmodulen sollten diese mechanischen Zuverlässigkeitsmerkmale Vorrang vor anderen Überlegungen haben. Für Steckverbinder, die in Bewegungsrobotern verwendet werden, sind vibrationsbeständige Verriegelungsmechanismen eine Grundvoraussetzung für kontinuierliche Bewegungsanwendungen.


Wie wird die Signalintegrität sichergestellt?

Der Bedarf an Datenbandbreite in Hochgeschwindigkeits-Robotersystemen steigt weiter. Echtzeit-Bildverarbeitung, Bewegungssteuerung und Umgebungssensorik sind stark miteinander gekoppelt, was häufig die parallele Verlegung von Hochgeschwindigkeits-Differenzsignalen und Stromleitungen innerhalb kompakter Verbindungen erfordert.

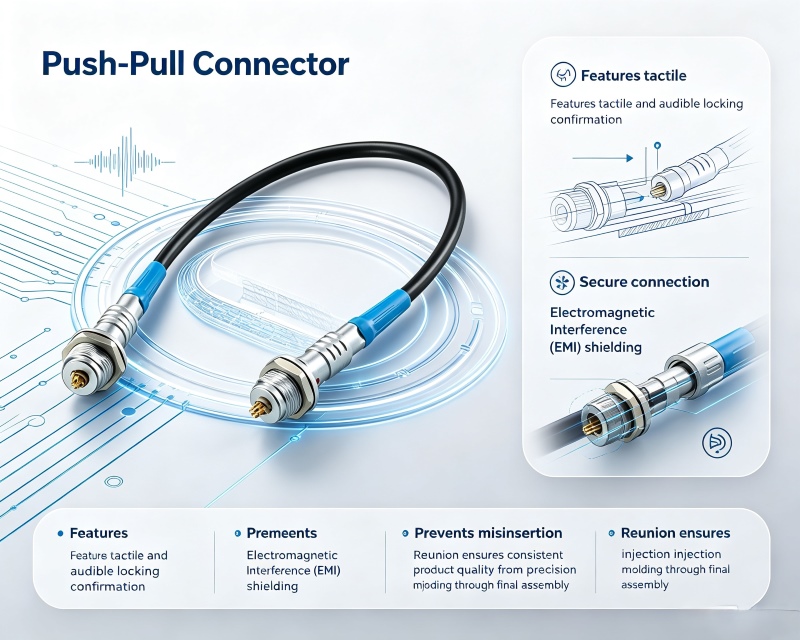
Bei diesem Layout sind elektromagnetische Störungen (EMI) ein Hauptanliegen. Abschirmungsdesigns, die Strukturen mit kontrollierter Impedanz nutzen, tragen dazu bei, Signaldämpfung und Übersprechen zwischen Signal- und Stromleitungen zu reduzieren. Bei servogetriebenen AnwendungenSteckverbinder für Bewegungsrobotermüssen Ströme von mehreren Ampere führen und gleichzeitig eine klare Kommunikation über Signalkanäle für Encoder, Sensoren und andere Komponenten aufrechterhalten. Hybridsteckverbinder ermöglichen eine elektrische Isolierung und mechanische Integration innerhalb einer einzigen Schnittstelle, wodurch die Komplexität der Verkabelung und die Anzahl der Verbindungspunkte reduziert werden.


Wie sollten Kompromisse bei der Raumanpassung eingegangen werden?

Der Innenraum innerhalb der Robotergelenke ist relativ begrenzt. Wenn Steckverbinder auf engstem Raum zusammengesteckt werden, können sie nicht-axialen Montagebelastungen ausgesetzt sein, die im Laufe der Zeit zu Gehäuseverformungen oder Anschlussverschiebungen führen können.

Eine schwimmende Konstruktion kann durch Montagetoleranzen und Betriebsvibrationen verursachte Verschiebungen absorbieren und so die Auswirkungen von Montagespannungen auf die Anschlüsse reduzieren. Lösungen mit schmalem Abstand und niedrigem Profil eignen sich direkt für kompakte Räume und minimieren die erzwungene Montage aufgrund von Platzbeschränkungen. Wenn die ersten beiden Kriterien erfüllt sind, wählen Sie eine möglichst kompakte Lösung. BeschlagSteckverbinder für BewegungsroboterAuf engstem Raum ist ein Gleichgewicht zwischen Zuverlässigkeit und Kompaktheit erforderlich.


Wie sollte die Überprüfung nach der Auswahl durchgeführt werden?

Sobald die Auswahl abgeschlossen ist, wird empfohlen, mit dem Lieferanten zu bestätigen, ob das Produkt dynamischen Lebensdauertests unterzogen wurde, einschließlich Leistungsdaten unter Vibrations-, Torsions- und zusammengesetzten Bewegungsbedingungen. Statische elektrische Parameter sind lediglich ein Ausgangspunkt; Zuverlässigkeit unter dynamischen Betriebsbedingungen ist die zentrale Messgröße fürSteckverbinder für Bewegungsroboter.


Über uns

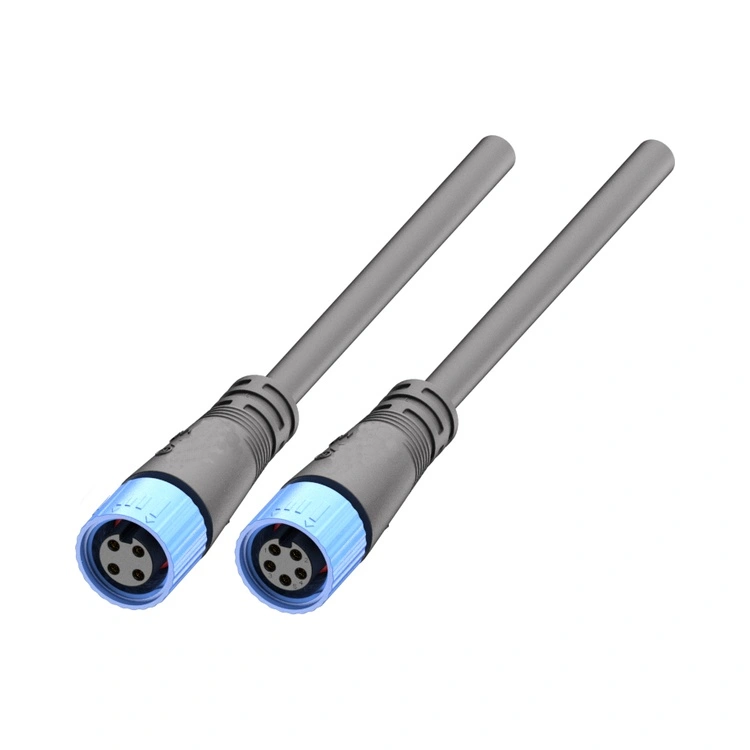
Reunion verfügt über umfangreiche Erfahrung mit selbstsichernden Push-Pull-Steckverbindern. Sein vibrationsfester Verriegelungsmechanismus und sein kompaktes Design erfüllen die mechanische Zuverlässigkeit und die Platzersparnisanforderungen von Hochgeschwindigkeitsrobotern. Die Auswahl eines Steckverbinders auf der Grundlage von Fehlerszenarien ermöglicht eine genauere Übereinstimmung mit den tatsächlichen Anforderungen als der bloße Vergleich von Spezifikationen.


Ähnliche Neuigkeiten
Hinterlassen Sie mir eine Nachricht
X
Wir verwenden Cookies, um Ihnen ein besseres Surferlebnis zu bieten, den Website-Verkehr zu analysieren und Inhalte zu personalisieren. Durch die Nutzung dieser Website stimmen Sie der Verwendung von Cookies zu. Datenschutzrichtlinie
AblehnenAkzeptieren